
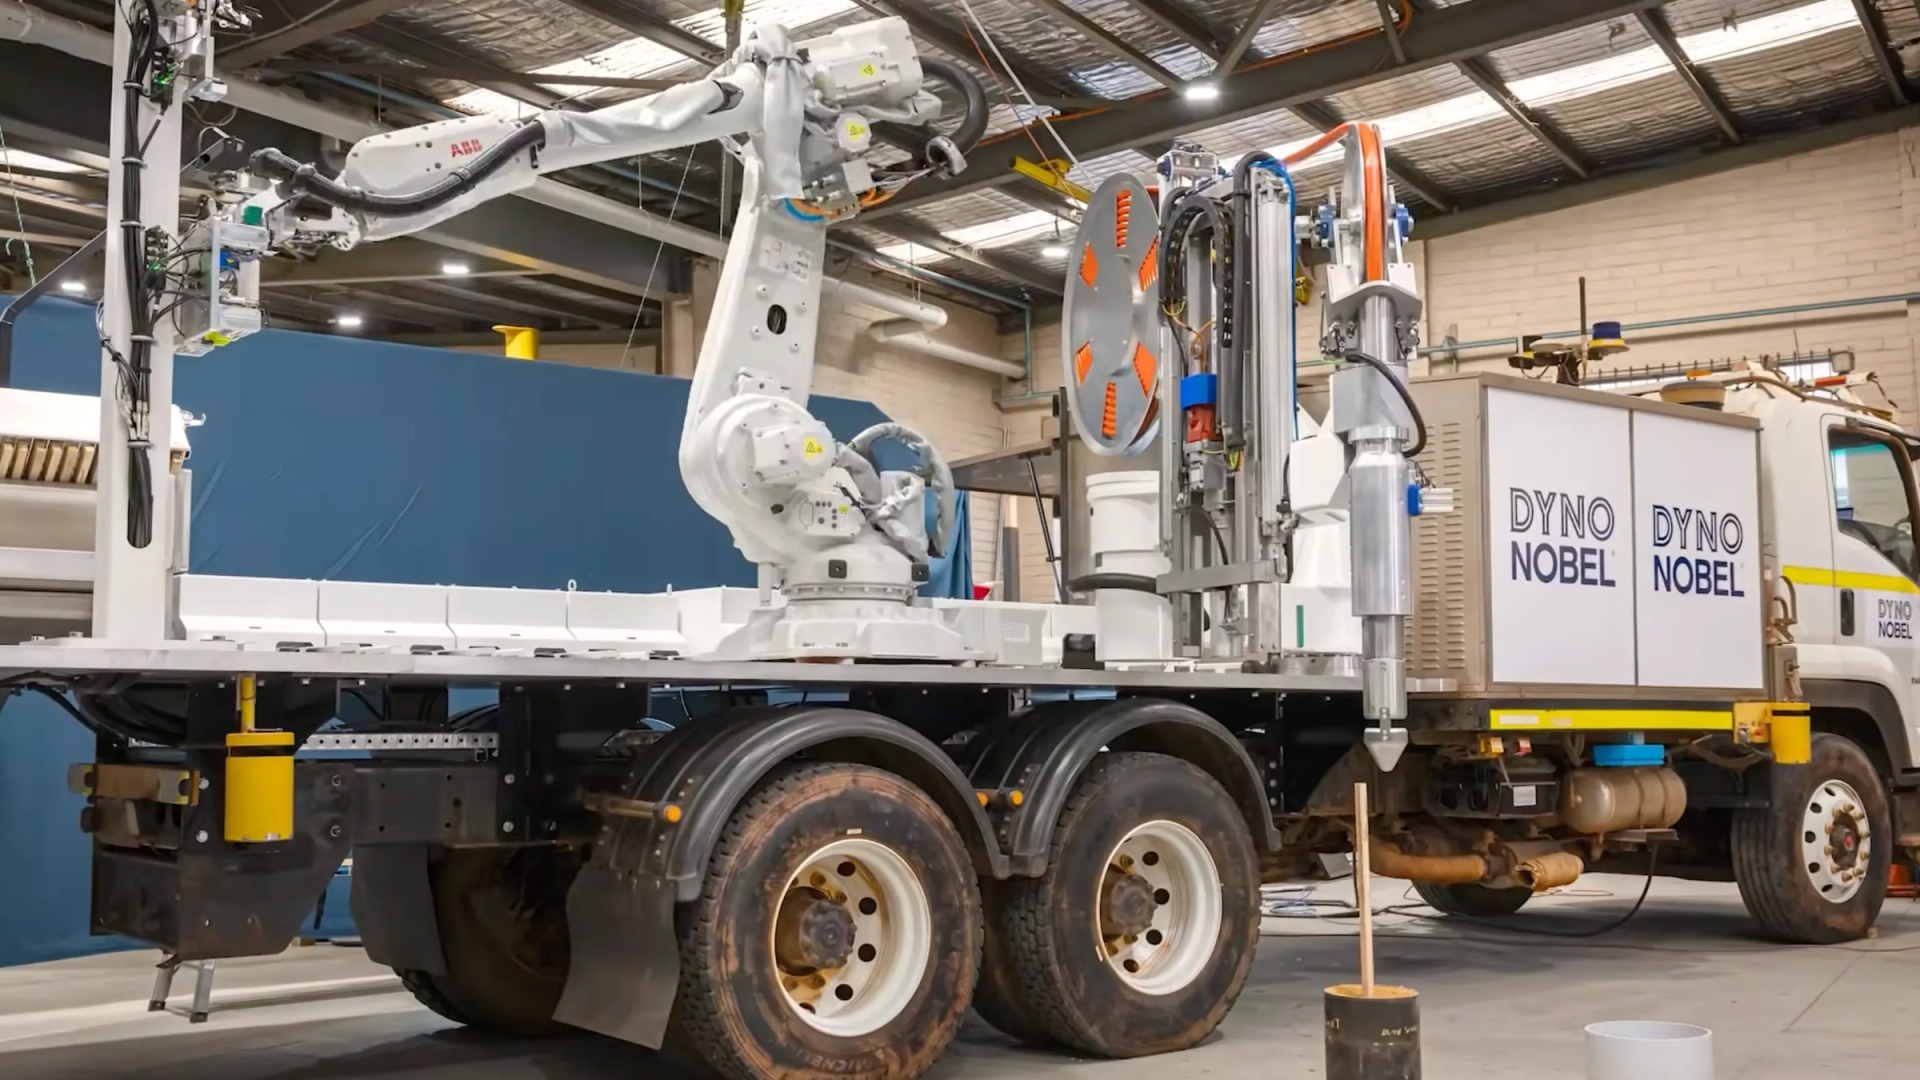
La tecnología Autonomous Bench automatiza la inspección y carga de perforaciones para tronaduras mineras mediante sensores y sistemas robóticos. Tras cinco años de desarrollo, la compañía prepara sus primeras pruebas en la mina de cobre Copper One, en Estados Unidos, con un despliegue progresivo previsto hasta mediados de 2027.
La empresa internacional de explosivos industriales Dyno Nobel presentó el 30 de septiembre de 2026 un sistema robótico capaz de preparar y cargar perforaciones mineras con explosivos sin necesidad de mantener trabajadores dentro del área de intervención. La tecnología, denominada Autonomous Bench, fue desarrollada durante cinco años y busca automatizar una de las actividades más delicadas de las operaciones a cielo abierto: la preparación de las tronaduras utilizadas para fragmentar grandes volúmenes de roca.
El prototipo ya fue construido y será sometido a pruebas en Copper One, una operación de cobre ubicada en Utah, Estados Unidos, administrada por la empresa tecnológica Mariana Minerals. El objetivo es comprobar su funcionamiento en condiciones reales y evaluar su integración con otros equipos autónomos que operan en la mina.
La principal innovación consiste en coordinar distintas actividades que actualmente requieren presencia directa de trabajadores en los bancos de perforación y tronadura, trasladando su supervisión hacia un centro de control ubicado fuera de la zona de mayor exposición.
Aunque Dyno Nobel considera que la tecnología podría transformar los procedimientos de tronadura, todavía se encuentra en etapa de validación y no corresponde a un sistema comercial desplegado masivamente.
Cómo funciona el sistema que carga explosivos sin operadores en terreno
Autonomous Bench integra robótica, sensores y software de control para ejecutar automáticamente distintas actividades relacionadas con la preparación de las perforaciones mineras.
El sistema está diseñado para inspeccionar las perforaciones, registrar sus características, preparar las operaciones de carga y completar el acondicionamiento de los pozos antes de una tronadura.
Estas tareas se coordinan mediante equipos automatizados que reciben información de sensores distribuidos en los distintos componentes del sistema.
La tecnología también genera registros digitales de cada perforación intervenida, permitiendo mantener información sobre la ejecución de los trabajos y compararla con los parámetros establecidos por los responsables de la operación.
Su característica más importante es que el personal puede supervisar las actividades desde un centro de control ubicado a una distancia segura, reduciendo la necesidad de ingresar físicamente al área de preparación de las tronaduras.
Actualmente, una parte importante de estos procedimientos todavía depende de trabajadores especializados que deben desplazarse entre perforaciones, inspeccionar condiciones y operar equipos de carga.
En determinados sectores mineros, estas actividades pueden presentar riesgos asociados a la estabilidad del terreno, circulación de maquinaria pesada y manipulación de materiales explosivos.
Dyno Nobel busca disminuir esa exposición mediante la automatización coordinada de las tareas, aunque la operación seguirá requiriendo supervisión especializada y el cumplimiento de los protocolos de seguridad correspondientes.
Cinco años de desarrollo para automatizar una actividad crítica
La presentación de Autonomous Bench es resultado de aproximadamente cinco años de investigación, ingeniería y desarrollo tecnológico.
Dyno Nobel trabajó con empresas especializadas en robótica y automatización para integrar diferentes funciones dentro de una plataforma capaz de operar de manera coordinada.
El proyecto también forma parte de una estrategia tecnológica más amplia iniciada por la compañía años atrás, denominada Connected Bench, orientada a conectar digitalmente los equipos, sistemas de iniciación, procesos de carga e información técnica utilizada en las tronaduras.
Durante 2023, Dyno Nobel ya había presentado avances en vehículos semiautónomos para el transporte y suministro de explosivos, incluyendo equipos que podían operarse de forma remota.
La diferencia del nuevo desarrollo es su intención de automatizar el conjunto de actividades de inspección y preparación de las perforaciones, en lugar de intervenir únicamente una etapa del proceso.
Dirk Van Soelen, director de Tecnología de Dyno Nobel, explicó que la solución busca mejorar la consistencia de las operaciones y reducir la exposición de los trabajadores a condiciones peligrosas.
La empresa también plantea que la recopilación de datos podría facilitar el análisis de los resultados de las tronaduras y mejorar progresivamente su planificación.
Sin embargo, todavía no se han publicado indicadores independientes que permitan cuantificar reducciones de accidentes, incrementos de productividad o ahorros operacionales atribuibles al nuevo sistema.
Las primeras pruebas serán en una mina de cobre de Utah
El próximo paso será desarrollar ensayos en la operación Copper One, ubicada en el sureste del estado de Utah.
La mina pertenece a Mariana Minerals, empresa que adquirió las instalaciones de la antigua Lisbon Valley Mining Company durante el último trimestre de 2025.
El complejo cuenta con una explotación de cobre a cielo abierto, infraestructura de lixiviación y una planta hidrometalúrgica que utiliza extracción por solventes y electroobtención para producir cátodos de cobre.
Mariana anunció durante abril de 2026 la reactivación de sus actividades mineras mediante una estrategia basada en automatización y sistemas digitales integrados.
La compañía pretende utilizar Copper One como instalación de referencia para demostrar cómo diferentes tecnologías autónomas pueden operar de forma coordinada dentro de una faena minera.
Entre sus iniciativas destacan acuerdos con Sandvik para incorporar perforación autónoma y con Boston Dynamics para utilizar robots de inspección industrial.
En este contexto, el sistema de Dyno Nobel será integrado con MineOS, una plataforma desarrollada por Mariana Minerals para coordinar maquinaria, información operacional y procesos automatizados.
Juan Lozano, cofundador y director de Tecnología de Mariana Minerals, confirmó que la compañía trabajará junto con Dyno Nobel para probar Autonomous Bench en un ambiente minero operativo.
El propósito es conectar la preparación de tronaduras con las demás actividades automatizadas de la faena, evitando que cada equipo funcione como un sistema tecnológico aislado.
La automatización podría permitir intervenir sectores de mayor riesgo
Uno de los principales objetivos del proyecto es ampliar las posibilidades de trabajo en sectores donde las condiciones geotécnicas dificultan o restringen la presencia de personas.
En determinadas operaciones a cielo abierto existen áreas con inestabilidad del terreno, cavidades subterráneas o condiciones que requieren restricciones adicionales de acceso.
Dyno Nobel considera que la automatización podría facilitar la intervención de algunos de estos sectores mediante equipos controlados a distancia.
La tecnología también busca aumentar la repetibilidad de las tareas, reduciendo diferencias entre procedimientos ejecutados durante distintos turnos.
En minería, la calidad de una tronadura puede influir sobre las características del material fragmentado, con posibles consecuencias en las actividades posteriores de carguío, transporte, chancado y procesamiento.
Por eso, mejorar la consistencia de las operaciones constituye un objetivo relevante para las empresas mineras.
Sin embargo, el hecho de utilizar equipos autónomos no significa que una zona inestable pueda intervenirse automáticamente sin restricciones.
Las condiciones geotécnicas, las autorizaciones operacionales y las evaluaciones de riesgo continuarán siendo determinantes para establecer dónde puede utilizarse el sistema.
Dyno Nobel prepara un despliegue por etapas hasta 2027
La compañía informó que desarrollará una incorporación progresiva de Autonomous Bench con un horizonte previsto hasta mediados de 2027.
Las primeras pruebas se realizarán en Estados Unidos y posteriormente podrían extenderse a otros países.
Este calendario representa una planificación de desarrollo y validación, no una garantía de disponibilidad comercial generalizada para esa fecha.
Entre los aspectos pendientes se encuentran la evaluación de la confiabilidad del sistema, su funcionamiento continuo en ambientes mineros y la integración con los protocolos de emergencia y seguridad de cada operación.
También será necesario determinar los costos de adquisición, mantenimiento y operación frente a los métodos convencionales.
Por ahora, Dyno Nobel no ha comunicado cifras sobre el valor comercial del sistema, la cantidad de unidades que espera fabricar ni acuerdos de implementación masiva con compañías mineras.
Tampoco ha presentado resultados públicos de una campaña completa de tronaduras ejecutadas con Autonomous Bench en Copper One.
Qué podría significar esta tecnología para la minería chilena
El desarrollo tiene aplicaciones potenciales para la minería del cobre, especialmente en faenas a cielo abierto que realizan grandes volúmenes de perforación y tronadura.
En Chile, la automatización ha avanzado durante los últimos años mediante camiones autónomos, perforadoras controladas remotamente, centros integrados de operaciones y sistemas digitales de mantenimiento.
Sin embargo, las labores relacionadas con explosivos siguen requiriendo procedimientos especializados y numerosas intervenciones presenciales.
Una tecnología capaz de reducir esa exposición podría complementar los avances logrados en transporte, perforación y supervisión remota.
Su eventual utilización en Chile dependería de la validación técnica del sistema y del cumplimiento de las exigencias regulatorias aplicables al uso y manejo de explosivos industriales.
Las condiciones propias de las operaciones nacionales, como altitud, temperaturas extremas, polvo y diferencias geotécnicas, también deberían considerarse durante cualquier evaluación.
Autonomous Bench todavía no ha demostrado sus resultados a escala comercial, pero introduce una nueva posibilidad para la minería: ejecutar tareas críticas de preparación de tronaduras mediante robots mientras los trabajadores permanecen fuera de la zona de mayor riesgo.
Las pruebas programadas en Copper One serán determinantes para establecer si el desarrollo puede evolucionar desde un prototipo funcional hacia una solución confiable para operaciones mineras de gran escala.
REDIMIN Responde
¿Qué tecnología está desarrollando Dyno Nobel para automatizar las tronaduras mineras?
Dyno Nobel está desarrollando la tecnología Autonomous Bench, que automatiza la inspección y carga de perforaciones para tronaduras mineras mediante sensores y sistemas robóticos.
¿Dónde se realizarán las primeras pruebas del sistema Autonomous Bench?
Las primeras pruebas del sistema Autonomous Bench se realizarán en la mina de cobre Copper One, ubicada en Utah, Estados Unidos, administrada por Mariana Minerals.
¿Cuál es el objetivo de las pruebas del sistema Autonomous Bench en Copper One?
El objetivo de las pruebas en Copper One es comprobar el funcionamiento del sistema en condiciones reales y evaluar su integración con otros equipos autónomos que operan en la mina.
¿Qué busca lograr Dyno Nobel con la automatización de las tronaduras?
Dyno Nobel busca mejorar la consistencia de las operaciones y reducir la exposición de los trabajadores a condiciones peligrosas mediante la automatización de las tronaduras.
¿Qué características tiene el sistema Autonomous Bench?
El sistema Autonomous Bench integra robótica, sensores y software de control para ejecutar automáticamente actividades relacionadas con la preparación de perforaciones mineras, permitiendo la supervisión desde un centro de control a distancia.


