

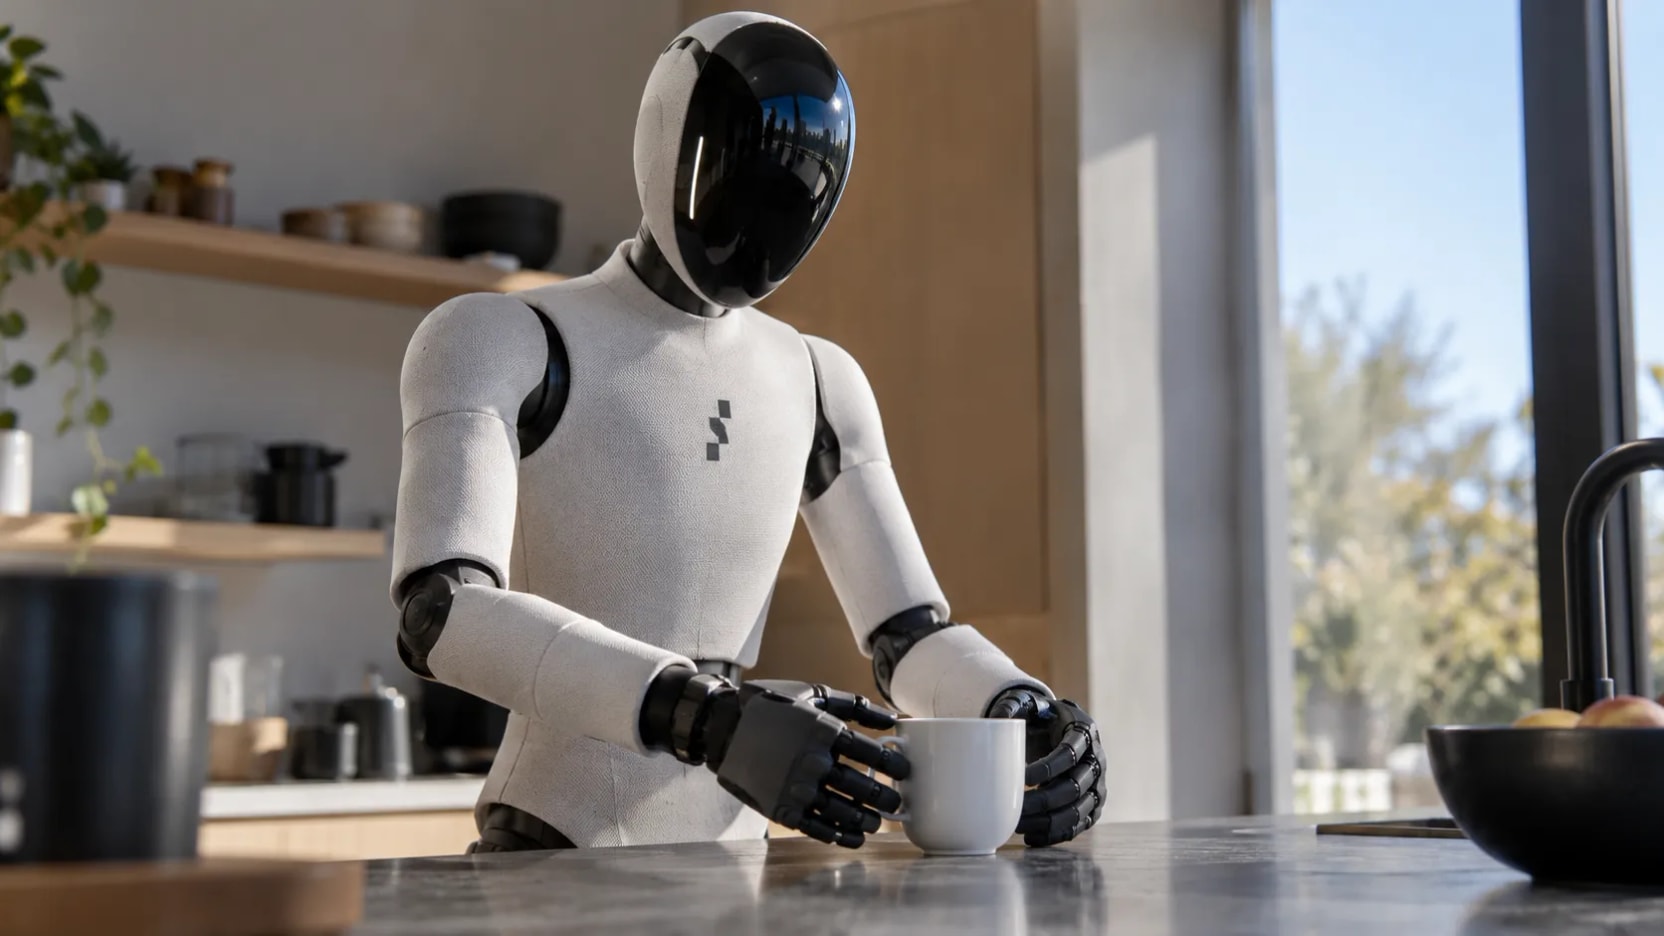
Un robot puede avanzar manteniendo el equilibrio y, aun así, fallar al tomar una pieza que cambió de posición o se desliza entre sus dedos. La diferencia está en el contacto: para manipular objetos debe reconocer dónde toca, calcular cuánta fuerza aplicar y corregir el movimiento cuando la pieza no responde como esperaba. Esa combinación hace que agarrar y ajustar objetos diversos siga siendo un problema distinto —y más difícil de generalizar— que desplazarse por una trayectoria conocida.
No significa que caminar sea una tarea sencilla ni que todas las manos robóticas sean incapaces de trabajar. La dificultad aparece cuando se exige manipulación flexible: pasar de una pieza a otra sin cambiar herramientas, tolerar variaciones y reaccionar a contactos imprevistos. En una línea industrial, una pinza diseñada para un objeto específico puede repetir una operación con precisión; una mano que deba adaptarse a formas, tamaños y superficies diferentes necesita resolver más variables durante cada acción.
El contacto cambia de estado mientras el robot manipula
Al caminar, el robot debe coordinar sus apoyos para mantener el equilibrio y avanzar. Al agarrar, en cambio, el sistema debe seguir la interacción entre dedos y objeto: detectar si hay contacto, si la pieza se desliza o si la fuerza aplicada alcanza para sostenerla sin dañarla. La visión ayuda a localizar el objeto, pero puede perder información justo cuando los dedos lo cubren o cuando el resultado depende de una pequeña variación de presión.
Un trabajo de 2020 de François R. Hogan, Jose Ballester, Siyuan Dong y Alberto Rodriguez, del Instituto Tecnológico de Massachusetts (MIT), ensayó una alternativa basada en información táctil. En vez de tratar la manipulación como un movimiento continuo que el robot ejecuta a ciegas, los investigadores la dividieron en acciones más acotadas —agarrar, empujar, pivotar y tirar— y usaron sensores táctiles para seguir el contacto y estimar la posición del objeto. La demostración empleó un robot ABB YuMi de dos brazos, sobre una superficie plana, para mover piezas desde una posición inicial a otra objetivo y responder a perturbaciones externas.
La respuesta no consiste solo en apretar más. En ese sistema, los controladores podían aumentar la fuerza normal cuando detectaban deslizamiento y recalcular el movimiento para recuperar la posición prevista. El método, sin embargo, dependía de supuestos definidos: geometría conocida, fricción conocida, objetos rígidos y movimientos cuasiestáticos sobre una mesa. Los autores los presentan como límites de su enfoque; no es una solución demostrada para manipular cualquier pieza en cualquier entorno de fábrica.
Sensores, fuerza y planificación trabajan juntos
La destreza también depende de que el robot encuentre un plan que evite una caída o un contacto inestable. En una investigación publicada en IEEE Transactions on Robotics, Tao Pang, H. J. Terry Suh, Lujie Yang y Russ Tedrake, del MIT, combinaron modelos físicos de contacto con una técnica de “suavizado” que reduce la cantidad de cambios posibles entre contacto y no contacto que el sistema debe considerar. El problema puede crecer rápidamente: el estudio señala que la manipulación tridimensional dentro de la mano puede involucrar billones de modos de contacto.
El equipo probó la planificación en simulaciones —entre ellas, mover un objeto dentro de la mano, recoger un plato, abrir una puerta y orientar un lápiz— y en hardware con dos brazos robóticos que rotaron un balde. Los planes se generaron en torno a un minuto de cómputo. Ese resultado mide el tiempo de planificación de las tareas probadas; no significa que el robot pueda resolver en un minuto cualquier agarre industrial ni que ya opere con autonomía general en una planta.
El límite es relevante: el modelo simplifica la dinámica y funciona mejor en manipulaciones lentas. Los investigadores reconocen que no está preparado para planificar acciones muy rápidas, como lanzar un objeto. Para una tarea fabril, la velocidad del ciclo, los cambios de pieza y las condiciones de contacto importan tanto como que una maniobra funcione una vez en una prueba controlada.
Las piezas flexibles y el ensamblaje exigen más adaptación
El MIT también documentó una mano blanda con sensores de fuerza en las puntas y sensores de flexión que estiman la curvatura de los dedos. El sistema combina esas mediciones con visión para identificar objetos y localizar su posición; fue probado en tareas de ensamblaje de piezas con un robot Baxter. La flexibilidad ayuda a absorber incertidumbre al agarrar, mientras que la cámara corrige la falta de precisión sobre la posición final del objeto.
Ese ejemplo muestra por qué no existe una única “mano robótica” que resuelva todo: una pinza rígida puede ser suficiente para tomar repetidamente una pieza conocida, mientras que el ensamblaje de precisión necesita ubicarla y corregir su orientación. Los objetos deformables o resbaladizos agregan otra dificultad porque cambian de forma al ser tocados y pueden ocultar el punto de contacto. En esos casos, visión, tacto, control de fuerza y planificación deben operar en conjunto, no como soluciones aisladas.
La frontera demostrada está en tareas delimitadas: controlar el deslizamiento, reorientar objetos rígidos, ensamblar piezas o planificar contactos concretos. Los estudios citados no acreditan todavía una mano capaz de cambiar de manera fiable entre cualquier pieza, fuerza y secuencia de trabajo sin preparación previa. En los experimentos táctiles del MIT, el entorno plano y las propiedades conocidas de los objetos siguen siendo condiciones centrales.
REDIMIN Responde
¿Cuál es el principal desafío para los robots al manipular objetos?
El principal desafío para los robots al manipular objetos es reconocer dónde tocan, calcular cuánta fuerza aplicar y corregir el movimiento cuando la pieza no responde como se esperaba. Esto es más complejo que simplemente desplazarse por una trayectoria conocida, especialmente cuando se requiere manipulación flexible y adaptación a variaciones imprevistas.
¿Qué enfoque propusieron los investigadores del MIT para mejorar la manipulación robótica?
Los investigadores del MIT propusieron un enfoque basado en información táctil, dividiendo la manipulación en acciones acotadas como agarrar, empujar, pivotar y tirar. Utilizaron sensores táctiles para seguir el contacto y estimar la posición del objeto, lo que permite ajustar la fuerza y recalcular el movimiento en respuesta a perturbaciones.
¿Qué limitaciones tiene el método de manipulación robótica desarrollado por el MIT?
El método desarrollado por el MIT depende de supuestos definidos como geometría conocida, fricción conocida, objetos rígidos y movimientos cuasiestáticos sobre una mesa. No es una solución demostrada para manipular cualquier pieza en cualquier entorno de fábrica, y está limitado a condiciones controladas.
¿Cómo afecta la flexibilidad de los objetos a la manipulación robótica?
La flexibilidad de los objetos agrega dificultad a la manipulación robótica porque los objetos deformables o resbaladizos cambian de forma al ser tocados y pueden ocultar el punto de contacto. Esto requiere que visión, tacto, control de fuerza y planificación trabajen en conjunto para manejar estas variaciones.
¿Qué demostraron los experimentos táctiles del MIT sobre la manipulación robótica?
Los experimentos táctiles del MIT demostraron que, aunque se pueden controlar tareas específicas como el deslizamiento y la reorientación de objetos rígidos, todavía no existe una mano robótica capaz de cambiar de manera fiable entre cualquier pieza, fuerza y secuencia de trabajo sin preparación previa. Las condiciones del entorno y las propiedades conocidas de los objetos siguen siendo cruciales.





