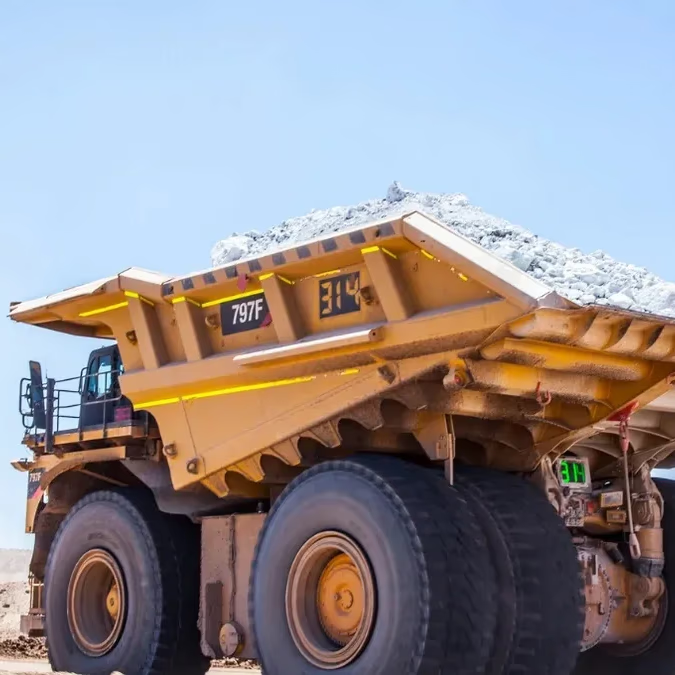
Sin conductor en la cabina, un camión de extracción puede recibir una misión, dirigirse a una pala, transportar cientos de toneladas de material y llegar hasta su punto de descarga. Pero detrás de esa autonomía existe una combinación de sensores, comunicaciones, mapas digitales y supervisión humana que transforma por completo la manera de operar una mina.
Un camión minero autónomo puede avanzar por un rajo, detenerse en una intersección, esperar su turno frente a una pala y continuar hacia un botadero sin que nadie toque un volante. A kilómetros de distancia, mientras tanto, un controlador observa la operación desde una sala llena de pantallas. Sin embargo, la imagen puede llevar a una conclusión equivocada: esa persona normalmente no está conduciendo el camión a distancia como si utilizara un enorme joystick.
La autonomía minera funciona de otra manera. El sistema central organiza el movimiento de la flota y entrega instrucciones de alto nivel, mientras computadores instalados en cada equipo ejecutan gran parte de las decisiones necesarias para desplazarse. El resultado es una operación donde la maquinaria, las comunicaciones y la planificación minera deben actuar como partes de una misma red.
La sala no mueve el volante: administra una flota completa
En una operación convencional, cada camión tiene un conductor encargado de acelerar, frenar, girar y responder a lo que ocurre en el camino. En un sistema autónomo, buena parte de esas funciones pasa al propio vehículo.
Desde la sala de control se puede asignar al camión una tarea: desplazarse hasta una determinada pala, recibir una carga y transportarla hacia un chancador, botadero u otro punto definido por el plan de producción. El sistema conoce la red de caminos disponibles, las zonas habilitadas para operar, las prioridades de tráfico y la ubicación de otros equipos conectados.
Una vez recibida la misión, el camión controla directamente su desplazamiento. Sus computadores actúan sobre dirección, aceleración y frenado para seguir la ruta establecida, dentro de las reglas configuradas para la operación.
Esto permite que un controlador humano supervise simultáneamente el comportamiento del sistema sin tener que dirigir manualmente cada giro de cada máquina. Su trabajo se parece más al de un supervisor de tráfico industrial que al de un conductor remoto.
En las pantallas puede visualizar la posición de los equipos, su estado operacional, rutas, destinos, detenciones y diferentes alertas. Si ocurre una situación que el sistema no puede resolver bajo sus parámetros normales, la operación puede detenerse o requerir intervención del personal responsable.
¿Cómo sabe el camión exactamente dónde está?
Para que un vehículo de varias centenas de toneladas pueda desplazarse sin conductor, conocer su posición es fundamental. Los sistemas autónomos de acarreo combinan posicionamiento satelital de alta precisión, computadores de navegación, comunicaciones inalámbricas y mapas digitales de la mina.
El mapa no es equivalente al navegador de un automóvil particular. Una mina a rajo abierto cambia constantemente: aparecen nuevos bancos, se modifican caminos, avanzan los frentes de extracción, cambian los botaderos y determinadas zonas pueden quedar temporalmente restringidas.
Por eso, la infraestructura digital debe representar la operación real con suficiente precisión. El sistema utiliza esa información para establecer por dónde puede circular un camión y qué trayectorias están disponibles.
Plataformas como FrontRunner, desarrollada por Komatsu, integran controladores del vehículo, GPS de precisión, sistemas de detección de obstáculos y redes inalámbricas. La automatización no depende, por tanto, de una sola tecnología, sino de varias capas que funcionan simultáneamente.
La conexión con la sala de control permite además actualizar las misiones y coordinar la circulación de la flota. La distancia física entre el camión y el controlador deja de ser el elemento decisivo: lo fundamental es disponer de una infraestructura de comunicaciones diseñada para mantener la operación dentro de los parámetros establecidos.
El camión también necesita “ver” lo que ocurre delante
Saber dónde está el vehículo no basta. En una mina pueden aparecer otros camiones, maquinaria auxiliar, vehículos livianos o elementos que interfieran con una ruta programada.
Aquí entran en acción los sistemas de percepción y detección de obstáculos. Dependiendo de la plataforma, pueden utilizar tecnologías como radar, láseres y LiDAR, que permiten reconocer objetos alrededor del equipo.
LiDAR —abreviación de Light Detection and Ranging— utiliza pulsos de luz láser para medir distancias y construir una representación tridimensional del entorno. En términos simples, permite que el sistema identifique que existe un objeto delante del camión y determine su posición relativa.
El computador puede entonces aplicar las reglas de seguridad configuradas para reducir velocidad o detener el equipo. En determinadas circunstancias, el camión espera hasta que la ruta vuelva a estar disponible antes de continuar su misión.
Esta arquitectura es una de las grandes diferencias respecto de la conducción remota tradicional. La seguridad no puede depender exclusivamente de que una persona observe una cámara desde otra ubicación y reaccione a tiempo. El vehículo autónomo necesita capacidad propia para detectar condiciones de su entorno y responder dentro de parámetros previamente definidos.
Una mina autónoma necesita controlar también a los otros vehículos
La dificultad aumenta cuando los camiones sin conductor comparten sectores operacionales con otros equipos. Una mina no contiene únicamente una flota de extracción: existen palas, perforadoras, bulldozers, cargadores, motoniveladoras, camionetas y personal ejecutando diversas tareas.
Por eso, las operaciones autónomas utilizan zonas controladas, procedimientos de ingreso y sistemas destinados a administrar las interacciones entre máquinas. La autonomía no consiste simplemente en retirar al conductor de un camión convencional y encender un software.
El diseño de caminos, las intersecciones, las reglas de prioridad, las comunicaciones y los procedimientos de seguridad pasan a formar parte del sistema. Incluso un cambio aparentemente sencillo en el rajo puede requerir actualizar la información que utiliza la flota.
Cuando un camión llega hasta una pala, por ejemplo, debe hacerlo en una posición que permita cargarlo correctamente. Después tiene que abandonar el sector, incorporarse al circuito de transporte y dirigirse al destino asignado sin interferir con el resto de los equipos.
Ese nivel de coordinación explica por qué una operación autónoma es, en realidad, un ecosistema tecnológico completo y no solamente un conjunto de camiones capaces de manejarse solos.
Chile lleva casi dos décadas operando camiones sin conductor
La autonomía de grandes camiones no es una idea experimental para la minería chilena. División Gabriela Mistral de Codelco, ubicada en la Región de Antofagasta y en producción desde 2008, se convirtió en un referente temprano al operar su transporte minero con camiones autónomos.
La tecnología utilizada en esa faena se basa en sistemas de navegación y posicionamiento que permiten a los equipos desplazarse por rutas programadas. La operación dispone además de una Sala de Control Autónoma desde la cual se supervisa el funcionamiento de la flota.
Desde entonces, la tecnología se ha expandido a otras grandes operaciones del norte de Chile. Spence, de BHP, alcanzó en 2024 la plena autonomía de su operación mina con 33 camiones y cinco perforadoras autónomas.
Escondida también ha avanzado en esa dirección. Su rajo Escondida Norte alcanzó la operación completamente autónoma y trabaja con 33 camiones y 11 perforadoras autónomas. Allí se mueven más de 350.000 toneladas de material diariamente dentro de la zona autónoma, una escala que muestra hasta dónde ha avanzado una tecnología que hace dos décadas todavía parecía excepcional en la industria.
Chile cuenta además con centros integrados de operaciones capaces de trasladar parte de la supervisión minera fuera de la faena. BHP, por ejemplo, dispone desde 2019 de un Centro Integrado de Operaciones en Santiago para entregar servicios remotos a áreas de mina y procesos de Escondida y Spence.
¿Qué ocurre si se pierde la comunicación?
Esta es una de las preguntas más importantes cuando la máquina y la sala pueden estar separadas por kilómetros o incluso por distancias mucho mayores.
Un sistema autónomo industrial no debería basar su seguridad en la idea de que una persona enviará permanentemente órdenes desde una sala remota. El camión dispone de controladores a bordo y opera dentro de reglas previamente establecidas. Las plataformas incorporan diferentes capas destinadas a llevar los equipos a condiciones seguras frente a situaciones anormales.
La confiabilidad de la red sigue siendo crítica porque sobre ella circula información necesaria para coordinar la operación. Por esa razón, implementar autonomía exige infraestructura de telecomunicaciones, gestión de datos, procedimientos operacionales y especialistas capaces de mantener el sistema.
La transformación también cambia los perfiles laborales. Parte del trabajo que antes ocurría dentro de la cabina pasa hacia salas de control, mantenimiento de sistemas, telecomunicaciones, automatización, análisis de datos y soporte tecnológico. La mina sigue necesitando personas, pero algunas funciones se desplazan físicamente y requieren capacidades diferentes.
Del conductor individual a una red de máquinas coordinadas
La gran transformación de un camión autónomo no está solamente en quitar el asiento del conductor. Está en convertir una máquina que antes tomaba decisiones de manera prácticamente independiente en un componente conectado a toda la operación.
Cada viaje genera información. El sistema puede conocer dónde se encuentra el camión, qué misión tiene, hacia dónde se dirige, qué equipos circulan en su entorno y cuáles son las condiciones que afectan su ruta. Esa coordinación permite buscar ciclos más repetibles y reducir algunas interrupciones propias de una operación completamente manual, como determinados tiempos asociados a cambios de turno.
La escala mundial ya muestra que no se trata de una tecnología marginal. A octubre de 2025, el sistema FrontRunner de Komatsu acumulaba más de 900 camiones autónomos comisionados y más de 10.000 millones de toneladas transportadas en operaciones mineras.
Para Chile, donde enormes volúmenes de roca deben desplazarse todos los días antes de producir cobre, la autonomía tiene una importancia particular. Es una herramienta para reducir la exposición de trabajadores a sectores operacionales, aumentar la consistencia del transporte y manejar faenas cuya complejidad tecnológica seguirá creciendo.
El operador, por tanto, no desaparece simplemente detrás de una pantalla. Su función cambia: deja de controlar físicamente una sola máquina para participar en la supervisión de un sistema donde decenas de equipos, sensores, computadores y rutas digitales deben funcionar coordinadamente.
Y ahí está la verdadera respuesta a cómo puede controlarse un camión minero desde kilómetros de distancia: la sala decide qué trabajo debe realizar; la máquina dispone de la inteligencia y los sistemas necesarios para ejecutar el viaje.