
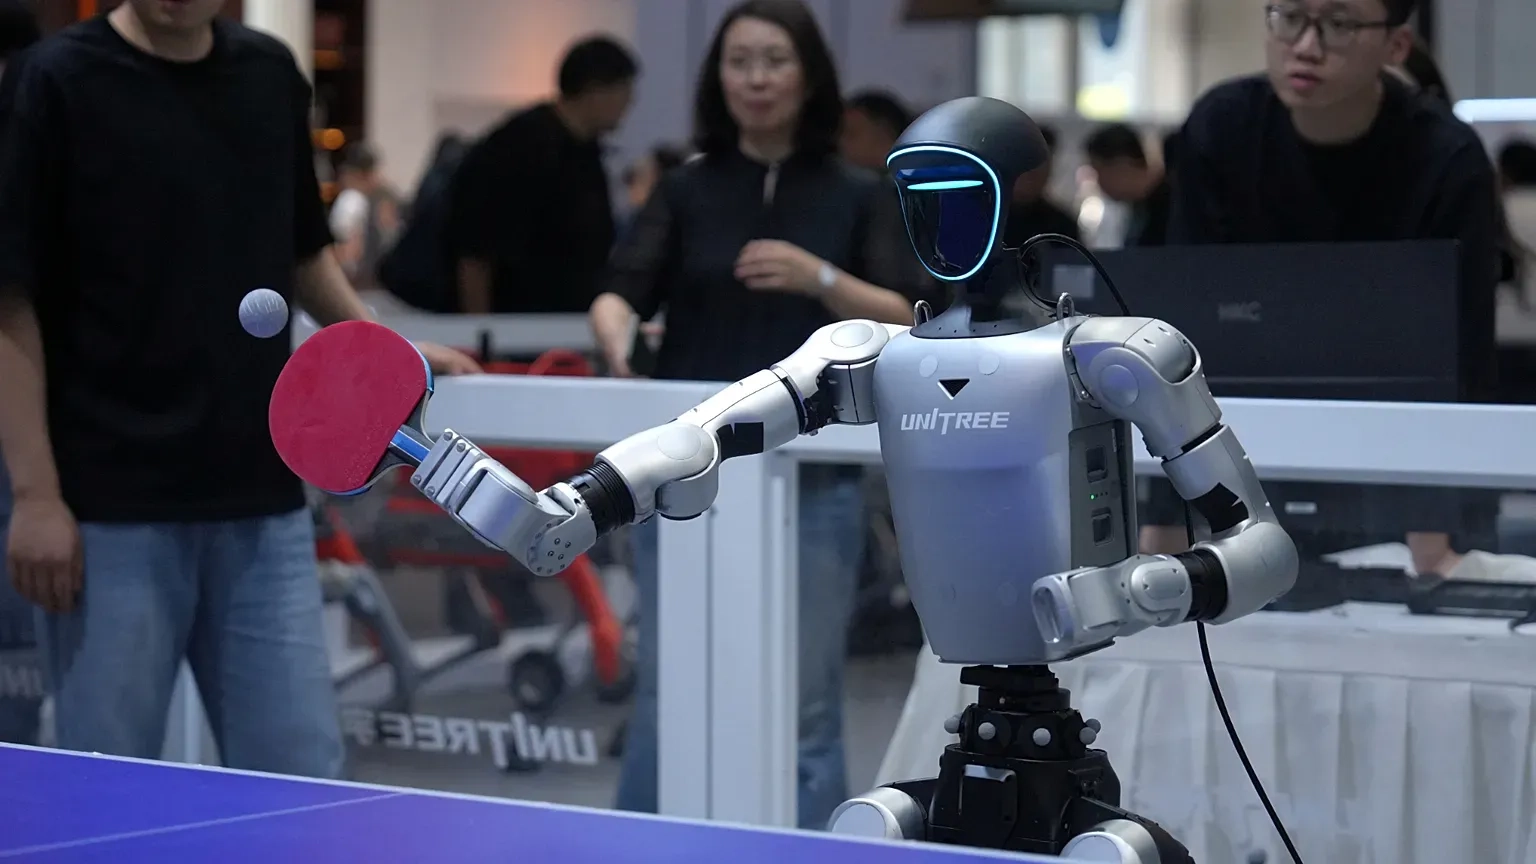
Investigadores de China y Hong Kong desarrollaron PingpongDuo, un sistema de inteligencia artificial que permite a dos robots Unitree G1 coordinar movimientos, respetar turnos y evitar colisiones mientras juegan. Uno de los equipos alcanzó una velocidad máxima de 2,23 metros por segundo durante las pruebas.
Un equipo de investigadores de China y Hong Kong consiguió que dos robots humanoides jugaran tenis de mesa como compañeros de dobles, coordinando sus desplazamientos para golpear la pelota alternadamente sin interferir entre sí. El desarrollo, denominado PingpongDuo, fue presentado en un estudio publicado el 14 de octubre de 2026 y probado físicamente con dos robots Unitree G1. Durante los experimentos, los equipos lograron mantener intercambios de más de diez golpes consecutivos, mientras que la demostración oficial incluye una secuencia de 18 devoluciones.
El avance aborda uno de los desafíos de la robótica humanoide: conseguir que varias máquinas ejecuten movimientos rápidos dentro de un espacio reducido sin perder precisión ni chocar entre ellas.
A diferencia de las demostraciones tradicionales, donde un robot juega individualmente contra una persona, PingpongDuo incorpora dos humanoides que comparten el mismo lado de la mesa y deben turnarse para devolver las pelotas enviadas desde el extremo contrario.
El estudio fue desarrollado por investigadores vinculados al Shanghai Innovation Institute y la Universidad de Hong Kong, con Haoran Jiang como primer autor.
Dos robots que deben moverse sin chocar
Jugar tenis de mesa en parejas representa una dificultad considerablemente mayor que hacerlo de forma individual.
En un partido de dobles, cada jugador debe golpear la pelota respetando una secuencia alternada. Esto obliga a que quien acaba de realizar un movimiento abandone rápidamente la zona de golpeo para permitir que su compañero ocupe ese espacio.
Los robots deben ejecutar este intercambio mientras mantienen el equilibrio, calculan la trayectoria de la pelota y preparan el siguiente golpe.
Para resolverlo, los investigadores desarrollaron un sistema de control jerárquico que combina planificación colectiva con habilidades individuales de movimiento.
El software determina qué robot debe golpear, hacia dónde tiene que desplazarse y qué posición debe adoptar su compañero.
Un mecanismo de evaluación de riesgos analiza las posiciones propuestas y modifica aquellas que podrían provocar interferencias o contactos peligrosos.
La prioridad consiste en mantener la posición necesaria para que el robot encargado de golpear alcance la pelota, mientras el otro se desplaza para liberar el espacio.
Esta coordinación resulta especialmente compleja porque ambos equipos deben moverse casi simultáneamente, sin esperar necesariamente a que su compañero haya terminado de desplazarse.
Un robot alcanzó 2,23 metros por segundo durante las pruebas
Los ensayos físicos permitieron comprobar la capacidad de desplazamiento de los humanoides.
En una de las pruebas, uno de los robots completó una secuencia de despeje y recuperación que implicó recorrer 2,15 metros en 2,4 segundos, alcanzando una velocidad máxima instantánea de 2,23 metros por segundo.
Esta medición corresponde a una maniobra específica, no a la velocidad promedio mantenida durante todo el juego.
La maniobra consistió en abandonar la posición de golpeo, desplazarse lateralmente para dejar pasar al compañero y recuperar una ubicación desde la cual pudiera prepararse para su próximo turno.
Los investigadores también comprobaron que ambos robots podían ejecutar secuencias de más de diez golpes alternados en condiciones físicas reales.
La página oficial del proyecto presenta además una demostración identificada con 18 devoluciones consecutivas.
El resultado demuestra la capacidad del sistema para mantener una coordinación sostenida durante varios intercambios, aunque todavía no equivale al desempeño de una pareja humana en un partido competitivo completo.
Cómo aprendieron a jugar los robots Unitree G1
Para desarrollar PingpongDuo, los investigadores utilizaron dos robots humanoides Unitree G1, cada uno configurado con 29 grados de libertad.
Estas articulaciones permiten ejecutar movimientos coordinados de piernas, brazos y torso, fundamentales para desplazarse y controlar una raqueta.
El sistema utiliza aprendizaje por refuerzo, una técnica de inteligencia artificial mediante la cual los algoritmos mejoran sus decisiones a partir de experiencias de entrenamiento y recompensas asociadas al cumplimiento de objetivos.
En este caso, los investigadores separaron el aprendizaje en dos habilidades principales: desplazamiento y golpeo.
Para entrenar los movimientos corporales, recopilaron aproximadamente 200 secuencias de movimientos de pies procedentes de jugadores humanos de dobles.
Estas demostraciones sirvieron como referencia para enseñar a los robots cómo moverse lateralmente, preparar un golpe y abandonar una posición sin perder estabilidad.
Posteriormente, los movimientos fueron adaptados a las características mecánicas de los humanoides.
La capacidad de golpear se entrenó de manera independiente, considerando la posición de la raqueta, su velocidad y el momento de contacto con la pelota.
Finalmente, ambas habilidades se combinaron mediante un sistema que permite cambiar rápidamente entre desplazamiento y golpeo.
De esta manera, el robot puede comenzar a preparar un movimiento de raqueta incluso cuando todavía está terminando de cambiar de posición.
La inteligencia artificial mejoró la precisión de los golpes
Los investigadores también desarrollaron un mecanismo que realiza pequeñas correcciones en el brazo que sostiene la raqueta.
Estas modificaciones buscan compensar las variaciones de postura y velocidad que aparecen cuando un robot intenta golpear inmediatamente después de desplazarse.
El entrenamiento utilizó un simulador físico calibrado con mediciones reales del movimiento de las pelotas y de sus contactos con la mesa y la raqueta.
En las evaluaciones virtuales, PingpongDuo consiguió devolver correctamente el 55,6% de las pelotas, frente al 42,4% obtenido por el sistema HITTER utilizado como referencia.
La diferencia equivale a una mejora de 13,2 puntos porcentuales en las condiciones evaluadas.
Otra comparación mostró que el mecanismo de corrección del brazo elevaba la tasa de devoluciones correctas desde 44,2% hasta 55,6%.
En las pruebas de desplazamiento simulado, el sistema alcanzó errores de posicionamiento cercanos a dos centímetros.
Los investigadores también compararon diferentes métodos de coordinación.
Con posiciones determinadas mediante reglas fijas, los robots lograron un promedio de 3,79 devoluciones consecutivas. Al incorporar la planificación aprendida, el resultado aumentó a 4,87.
Estas cifras corresponden a experimentos de simulación y no deben confundirse con los intercambios de más de diez golpes observados en los ensayos físicos.
Los robots todavía necesitan sensores externos
Pese a los resultados, PingpongDuo presenta limitaciones que impiden considerarlo un sistema completamente autónomo para cualquier entorno.
Durante los experimentos físicos, los investigadores utilizaron tecnología externa de captura de movimiento para determinar la posición de los robots y de la pelota.
Esto significa que los humanoides todavía dependen de infraestructura adicional para recibir información sobre su entorno, en lugar de utilizar exclusivamente cámaras y sensores integrados en sus propios cuerpos.
El sistema tampoco mide directamente el efecto de rotación de la pelota, conocido como spin, una variable fundamental en el tenis de mesa de competición.
Por esta razón, los modelos utilizados para predecir trayectorias no incorporan completamente los efectos asociados a ese movimiento.
El trabajo, además, fue presentado como una prepublicación científica, por lo que sus conclusiones todavía deben considerarse dentro del contexto experimental descrito por sus autores.
Los resultados demuestran una capacidad concreta de coordinación, pero no garantizan que los robots puedan desenvolverse con la misma precisión ante cualquier jugador, velocidad o condición ambiental.
Una tecnología que podría utilizarse fuera del deporte
Aunque PingpongDuo fue desarrollado para jugar tenis de mesa, su importancia tecnológica está relacionada con la coordinación de múltiples robots humanoides.
Uno de los desafíos para incorporar estas máquinas a fábricas, centros logísticos e instalaciones industriales consiste en lograr que trabajen simultáneamente sin interferir con los movimientos de otros equipos.
En actividades que requieren manipulación de objetos, desplazamientos rápidos o trabajo colaborativo, los robots necesitan anticipar las acciones de sus compañeros y modificar sus propias trayectorias.
La planificación conjunta, el control del equilibrio y la prevención de colisiones son capacidades potencialmente transferibles a esas aplicaciones.
Sin embargo, los investigadores no han demostrado todavía que PingpongDuo pueda ejecutar tareas industriales específicas ni han anunciado una implementación comercial de esta tecnología.
Entre los próximos objetivos del equipo se encuentra incorporar percepción mediante sensores instalados directamente en los humanoides, mejorar la estimación del giro de las pelotas y desarrollar estrategias que respondan de forma autónoma al comportamiento de los adversarios.
Por ahora, el experimento demuestra que dos robots humanoides pueden aprender movimientos coordinados, desplazarse rápidamente y ejecutar una tarea física compartida sin depender de secuencias de movimientos completamente preprogramadas.
El resultado amplía la investigación desde las habilidades individuales hacia la cooperación entre máquinas, una capacidad necesaria para que los robots humanoides puedan trabajar conjuntamente en entornos reales.
REDIMIN Responde
¿Qué es PingpongDuo y quiénes lo desarrollaron?
PingpongDuo es un sistema de inteligencia artificial desarrollado por investigadores de China y Hong Kong que permite a dos robots Unitree G1 coordinar movimientos para jugar tenis de mesa en parejas, respetando turnos y evitando colisiones.
¿Qué velocidad máxima alcanzó uno de los robots durante las pruebas?
Uno de los robots alcanzó una velocidad máxima de 2,23 metros por segundo durante las pruebas.
¿Cuántas devoluciones consecutivas lograron los robots en la demostración oficial?
En la demostración oficial, los robots lograron una secuencia de 18 devoluciones consecutivas.
¿Qué técnica de inteligencia artificial se utilizó para entrenar a los robots?
Se utilizó aprendizaje por refuerzo, una técnica de inteligencia artificial que mejora las decisiones de los algoritmos a partir de experiencias de entrenamiento y recompensas asociadas al cumplimiento de objetivos.
¿Cuáles son algunas de las limitaciones actuales de PingpongDuo?
PingpongDuo depende de tecnología externa de captura de movimiento para determinar la posición de los robots y la pelota, y no mide directamente el efecto de rotación de la pelota, conocido como spin.


